휴머노이드 로봇에서 듀얼 배터리 팩의 소프트-스타트, 병렬 연결 및 양방향 전류 흐름을 손쉽게 구현하는 방법
2026-11-09 신윤오 기자, yoshin@elec4.co.kr
ELEC4를 선호 매체로 추가
글: 하워드 저우(Howard Zou) 선임 필드 애플리케이션 엔지니어, 진 리(Gene Li) 스태프 필드 애플리케이션 엔지니어 / 아나로그디바이스(Analog Devices, Inc.)
개요
이 글에서는 오늘날 휴머노이드 로봇 전력 아키텍처 설계에서 흔히 직면하는 두 가지 과제를 다룬다. 즉, 양방향 전류 흐름을 지원하면서 듀얼 배터리 팩을 안전하게 병렬 연결하는 방법과 용량성 부하에 전원을 공급할 때 소프트 스타트를 구현하는 방법을 제시한다.
머리말
휴머노이드 로봇은 전력 신뢰성, 효율성 및 안전성에 대한 요구가 증가함에 따라 고출력 배터리 구동 시스템으로 빠르게 진화하고 있다. 일반적인 전신형 휴머노이드 로봇은 정지 상태에서 약 500W를 소비하며, 점프와 같은 동적 움직임을 수행할 때는 피크 전력이 10kW를 초과할 수도 있다.
이러한 과제를 해결하기 위해 최신 휴머노이드 로봇 설계에서는 신뢰성을 높이고 가동 중단 시간을 줄이며 핫스왑 기능을 구현할 수 있도록 듀얼 배터리 아키텍처를 채택하는 사례가 늘고 있다. 또한 버스 전압을 안정적으로 유지하기 위해 DC 버스에는 대용량 커패시터가 사용된다.
그러나 이러한 추세로 인해 시스템 수준에서 다음과 같은 두 가지 중요한 문제가 발생한다:
? 두 개의 배터리 팩을 안전하게 병렬로 연결하면서도 양방향 전류 흐름(배터리 → 모터 / 모터 → 배터리)을 허용하려면 어떻게 해야 하는가?
? 과도한 돌입 전류를 일으키지 않으면서 대용량 DC 버스 커패시턴스에 전원을 인가하고 소프트 스타트를 구현하려면 어떻게 해야 하는가?
아나로그디바이스(ADI)의 LTC7000 하이사이드 N채널 MOSFET 게이트 드라이버는 이 두 가지 문제 모두에 대해 명쾌하고 효율적인 솔루션을 제공한다.
역방향 전류 기능을 지원하는 배터리 병렬 연결
두 개의 배터리 팩을 직접 병렬로 연결하는 것은 안전하지 않다. 수십 또는 수백 밀리볼트 수준의 작은 전압 차이만으로도 큰 순환 전류가 발생할 수 있기 때문이다. 간단한 해결책은 아이디얼 다이오드(ideal diode)를 추가하는 것이다. 아이디얼 다이오드는 두 배터리 팩을 서로 절연할 수 있으며, 펌웨어의 개입 없이도 전원을 원활하게 전환할 수 있다. 그러나 아이디얼 다이오드는 모터가 제동할 때 발생하는 역방향 전류를 차단한다.
이로 인해 DC 버스 전압이 상승해 버스에 연결된 장치의 최대 정격 전압을 초과할 수 있다. 따라서 회생 에너지를 소모하고 DC 버스 전압을 제한하기 위해 그림 1과 같이 브레이크 초퍼를 추가하는 것이 일반적이다. DC 버스 전압이 상승하면 초퍼가 도통하고 에너지는 저항에서 소모된다. 이때 저항에서 발생하는 열은 로봇의 열 관리를 더욱 어렵게 하며, 에너지 효율도 떨어뜨린다.
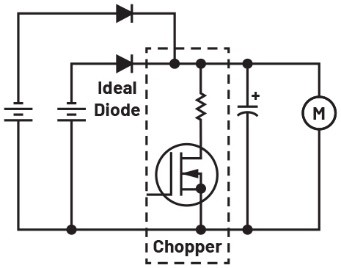
그림 1. 다이오드를 사용한 배터리 병렬 연결
그렇다면 두 개의 배터리 팩을 안전하게 연결하면서도 전류가 배터리에서 모터로, 또는 모터에서 배터리로 양방향으로 흐르도록 할 수 있을까? LTC7000은 이에 적합한 솔루션을 제공한다. 이 디바이스는 최대 135V의 입력 전압에서 동작하는 고속 하이사이드 N채널 MOSFET 게이트 드라이버이다. LTC7000은 차지 펌프를 내장하고 있어 외부 N채널 MOSFET 스위치를 완전히 턴온할 수 있으며, 스위치를 장시간 켜진 상태로 유지할 수 있다. 또한 강력한 드라이버를 통해 큰 게이트 커패시턴스도 매우 짧은 전이 시간으로 구동할 수 있으므로, 빠른 턴온 및 턴오프가 요구되는 로봇 전원 관리와 같은 정적 스위치 애플리케이션에 적합하다. 과전류 보호(OCP)와 입력 과전압 록아웃(OVLO) 기능도 통합하고 있다. 이러한 기능을 통해 두 개의 배터리 팩으로 구성된 이중화 전원을 그림 2와 같이 구성할 수 있다.
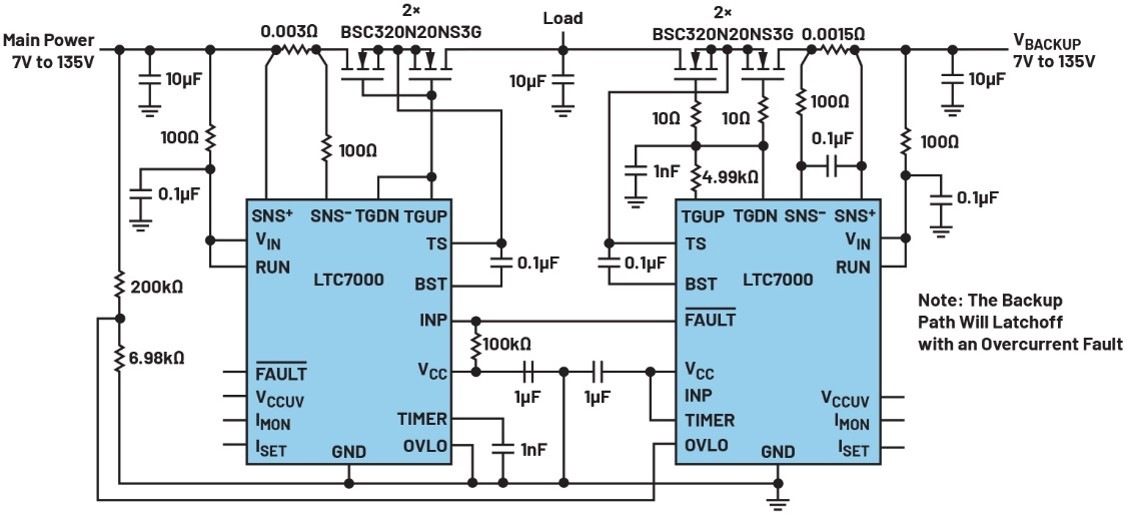
그림 2. 슛스루 보호(shoot-through protection) 기능을 갖춘 이중화 전원 전환
LTC7000 이중화 전원 전환?주 전원 전압 하강 시
? 주 전원 전압이 떨어지면 오른쪽 LTC7000의 OVLO 출력이 로우 상태가 된다(하강 임계값: 일반적으로 1.10V). 이어서 VTGUP ? VTS가 상승한다.
? TIMER 핀이 VCC에 연결되어 있기 때문에, VTGUP ? VTS 신호가 하이로 구동되면 FAULT 핀이 로우로 풀다운된다.
? 오른쪽의 FAULT 핀은 왼쪽의 INP에 연결되어 있으므로, INP가 로우가 되면 TGDN이 하강한다.
? 주 전원 MOSFET이 턴오프된다.
? VTGUP ? VTS의 상승은 백업 전원 MOSFET도 턴온시킨다. 따라서 주 전원 전압이 떨어질 때 전원 전환이 자동으로 이루어진다.
? 백업 경로는 과전류 오류가 발생하면 래치오프되는데, 이는 주 전원 MOSFET과 백업 전원 MOSFET이 동시에 턴온되지 않는다는 것을 의미한다.
그림 3은 주 전원 전압이 40V에서 0V로 떨어질 때의 파형을 보여준다.
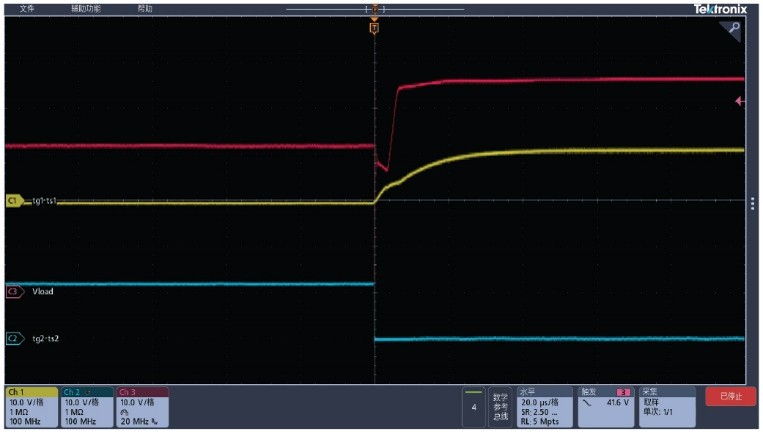
그림 3. 50Ω 부하에서 VMAIN이 33V를 지나 하강하는 경우(40VMAIN에서 48VBACKUP으로 전환).
LTC7000 이중화 전원 전환?주 전원 전압 상승 시
새로 충전된 주 배터리 팩이 로봇에 장착되면 주 전원 전압이 상승하는데, 동작 절차는 주 전원 전압이 하강할 때와 정확히 반대로 진행된다.
? 주 전원 전압이 상승하면 오른쪽의 OVLO가 하이 상태(상승 시 일반적으로 1.21V)가 되고, 이후 VTGUP ? VTS가 하강한다.
? TIMER 핀이 VCC에 연결되어 있으므로, VTGUP ? VTS 신호가 로우로 구동되면 FAULT 핀이 하이로 풀업된다.
? 오른쪽의 FAULT 핀은 왼쪽의 INP에 연결되어 있으므로, INP가 하이가 되면 TGUP이 상승한다.
? 주 전원 MOSFET이 턴온된다.
? VTGUP ? VTS의 하강은 백업 전원 MOSFET도 턴오프시킨다. 따라서 주 전원 전압이 상승할 때 전원 전환이 자동으로 이루어진다.
그림 2의 파라미터를 적용할 경우, 입력 OVLO의 상승 임계값은 35.9V이고, 하강 임계값은 32.6V이다.
테스트는 백업 배터리를 48V, 주 배터리를 40V, 부하를 50Ω으로 설정해 수행했다.
그림 4는 주 전원 전압이 0V에서 40V로 상승할 때의 파형을 보여준다.
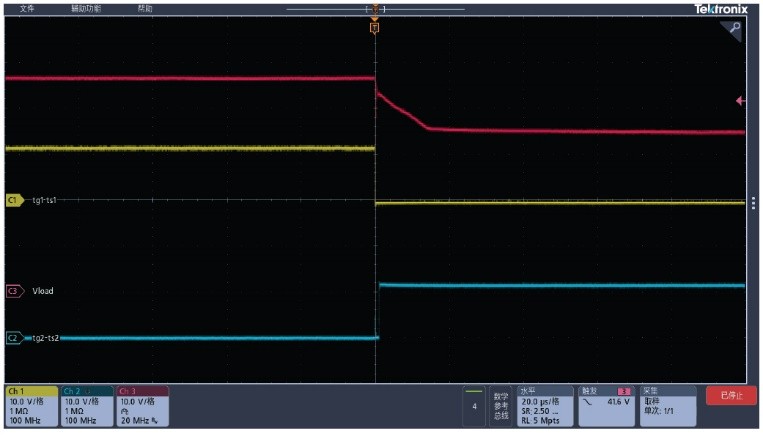
그림 4. 50Ω 부하에서 VMAIN이 36V를 지나 상승하는 경우(48VBACKUP에서 40VMAIN으로 전환).
테스트 결과, 주 전원과 백업 전원 사이의 전환이 원활하게 이루어졌다. LTC7000은 하이사이드 스위치이므로 모터 제동 시 배터리로 되돌아가는 전류를 차단하지 않으며, 이를 통해 로봇 시스템의 효율을 높일 수 있다.
대용량 용량성 부하에서 소프트 스타트 구현
일반적인 전신형 휴머노이드 로봇은 손 부분을 제외하고도 약 25~40개의 구동 관절을 포함하고 있다. 각 관절마다 자체 DC 버스 커패시터를 가지고 있으며, 이들은 배선을 통해 메인 배터리에 연결된다.
이 커패시터는 큰 과도 상태가 발생할 때 버스 전압을 안정적으로 유지하는 데 도움이 된다. 개별 커패시터의 용량은 크지 않지만, DC 버스 전체의 총 커패시턴스는 수십 마이크로패럿(μF)에 이를 수 있다. 이러한 커패시터에 직접 전원을 인가하면 큰 돌입 전류가 발생할 수 있다. 돌입 전류가 보드 커넥터와 PCB 패턴의 허용 전류를 초과하면 커넥터와 패턴이 손상될 수 있다. 또한 큰 돌입 전류는 시스템 내 배터리와 커패시터의 열화를 가속해 신뢰성 문제를 일으킬 수 있다. 따라서 대용량 용량성 부하에 전원을 인가할 때는 돌입 전류를 적절히 제한해야 한다.
돌입 전류를 제한하는 일반적인 방법은 그림 5와 같이 전원 경로에 전류 제한 저항을 추가하는 것이다. 커패시터가 완전히 충전되면 스위치를 통해 저항을 바이패스한다. 하지만 이 방식은 큰 저항이 필요할 수 있으며 전력 손실도 발생한다.
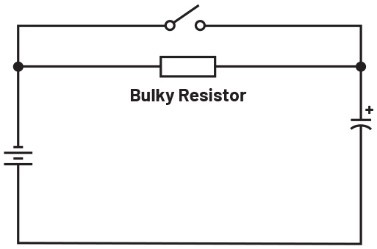
그림 5. 저항을 이용한 돌입 전류 제한
LTC7000으로 제어되는 MOSFET을 사용하면 돌입 전류를 보다 효율적으로 제한할 수 있다. 그림 6과 같이 TGUP에서 전력 MOSFET으로 전달되는 풀업 게이트 구동 신호는 RG와 CG로 구성된 RC 지연 네트워크를 통과한다. 이를 통해 MOSFET의 턴온 상승 속도가 크게 낮아진다. MOSFET의 소스 전압은 게이트 전압을 따라 상승하므로 부하 전압도 0V에서부터 서서히 상승한다. 이 방식은 전원에서 발생하는 돌입 전류와 부하 전압의 상승률을 크게 낮춰 민감한 전기 부하가 점진적으로 활성화되도록 한다. MOSFET의 턴오프 동작은 RC 지연 네트워크의 영향을 받지 않는다. MOSFET 게이트가 TGDN 핀을 통해 직접 풀다운되기 때문이다.
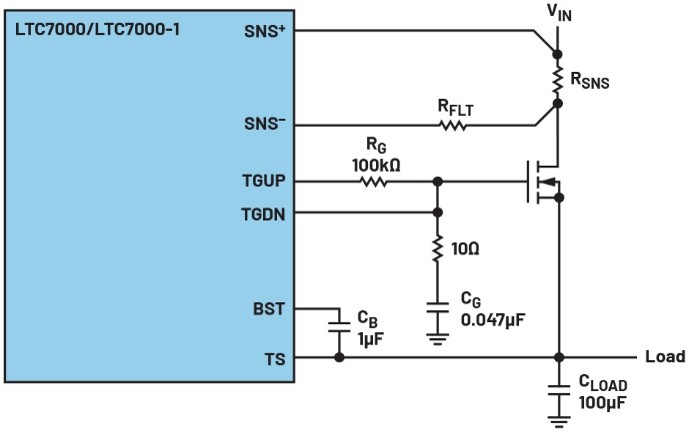
그림 6. 대용량 용량성 부하에 대한 전원 공급
돌입 전류를 제한하기 위한 RG와 CG의 값은 공식 1을 통해 계산할 수 있다:
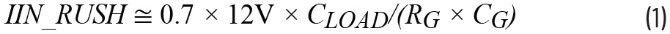
이는 밀러 플래토(Miller plateau) 구간에서 외부 MOSFET의 VGS가 0.3 × 12V로 거의 일정하다고 가정한다.
그림 7은 15mF 커패시터에서의 돌입 전류 및 전압 테스트 결과를 보여준다. RG = 220kΩ, CG = 0.47μF일 때 돌입 전류는 약 870mA로 제한된다.
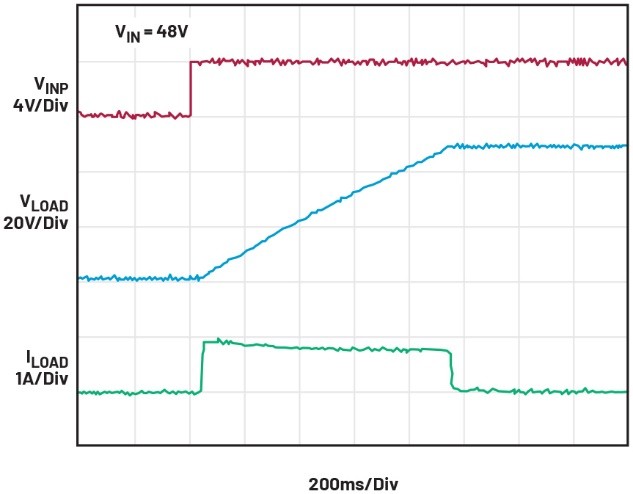
그림 7. RG = 220kΩ, CG = 0.47μF, CLOAD = 15mF, VIN = 48V 조건에서 0.4초에 INP를 하이로 풀업했을 때의 테스트 결과
결론
휴머노이드 로봇은 높은 전력 수요와 복잡한 전기적 과제를 수반하는 배터리 구동형 이동 시스템으로 발전하고 있다. 전원 공급, 돌입 전류 및 회생 제동을 효율적으로 관리하는 것은 로봇을 안전하고 안정적으로 동작시키는 데 매우 중요하다. LTC7000을 사용하면 듀얼 배터리 팩의 병렬 연결과 양방향 전류 흐름을 손쉽게 구현할 수 있다. 또한 셧다운 시간에 영향을 주지 않으면서 돌입 전류를 제어할 수 있다.
저자 소개
하워드 저우(Howard Zou)는 2023년 중국 선전에서 아나로그디바이스(ADI)의 선임 필드 애플리케이션 엔지니어(FAE)로 입사했다. 그는 로보틱스, 산업 자동화 및 배터리 관리를 포함한 산업 시장을 담당하고 있다.
진 리(Gene Li)는 2023년 중국 선전에서 아나로그디바이스(ADI)의 애플리케이션 엔지니어로 입사했다. 그는 전력 제품에 중점을 두고 있다.
<저작권자(c)스마트앤컴퍼니. 무단전재-재배포금지>
100자평 쓰기
